- By YIKONG
- 2026-11-20 16:20:51
- 技术支持
亿控智能|电机铭牌背后的"边界思维"功率、电流、功率因数、接法逐项拆解!
电机铭牌从来不是一张贴上去的参数表。它是一台电机出厂时用铭牌语言写成的运行边界书:哪些工况允许长期停留,哪些只是短时穿越,哪些接法一旦配错,边界瞬间从"过载"滑向"烧毁"。对高级电工和初级电气工程师来说,读铭牌的能力,本质上是在读边界在哪里、谁在守边界、边界被打破时最先崩的是哪一环。
亿控智能在移动机器人驱动系统集成中反复面对同一个问题:驱动轮里的伺服电机、减速机、编码器、制动器被集成在一个紧凑壳体内,铭牌上的数字进入整机后会被重新"翻译"一遍——额定功率变成轮端牵引力,额定电流变成驱动器相电流限值,工作制变成启停频次的热预算。铭牌还是那张铭牌,但边界的参照系从"单机"变成了"系统"。
这篇文章沿着功率、电流、功率因数、接法四条线逐项拆开,再把亿控在驱动集成中的几个现场判断放进来对照。
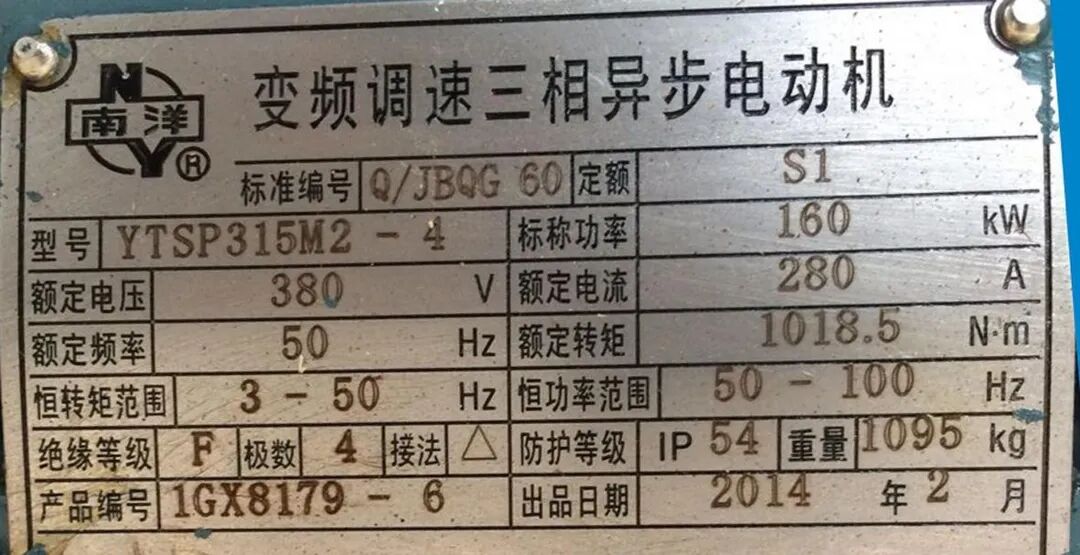
▲ 一张典型的国产变频调速三相异步电动机铭牌:额定功率、接法、绝缘等级、工作制、防护等级全在这里
PART 01
功率:铭牌写的是"轴上能拿出多少",不是"插座吃掉多少"
铭牌上的额定功率,单位是 kW,指向的是轴端输出的机械功率。电源侧消耗的电功率永远比这个大,因为能量在定子铜耗、铁耗、转子铜耗、机械损耗里逐层折损。折算关系不复杂:
输入电功率 = 铭牌功率 ÷ 效率
视在功率 = 铭牌功率 ÷(效率 × 功率因数)
7.5 kW、η=0.87、cosφ=0.85 的电机,轴端出 7.5 kW,电源侧吃掉的有功约 8.62 kW,但电网需要准备的视在容量约 10.1 kVA。这两个数不要混用:电缆载流量和变压器容量看视在功率,电费里的有功电量看有功功率。
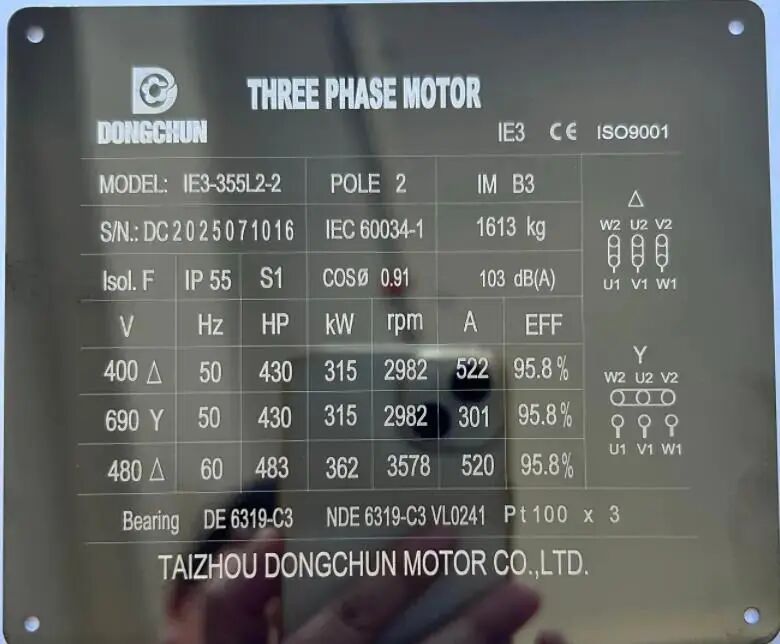
▲ 同一张铭牌上,效率(EFF)与功率因数(COSφ)常常被并排放着,现场却最容易把它们当成一回事
亿控在驱动轮集成中面对的是同一套逻辑的"系统版"。驱动轮铭牌或规格书上的功率,经过减速机之后变成轮端扭矩和轮速,而电机到轮端之间还有减速机效率、轮体与地面的附着损耗。只按电机额定功率反推整车牵引力,忽略滚动阻力、坡道阻力、加速惯量,是移动机器人驱动选型里最常见的边界误判之一。
铭牌功率是电机这一环的"出厂承诺",进入系统之后,每一级传动和每一处接触都在重新定义"实际可用"。
PART 02
电流:额定电流是热边界的"锚点",不是所有工况的"标准答案"
铭牌额定电流,指的是电机在额定电压、额定频率、额定输出功率下运行的线电流。它的第一用途非常明确:热继电器的整定依据。按 1.05~1.1 倍额定电流整定,15.4 A 整到 16 A 左右,让保护在长期过载时动作,又不在正常负载波动时误跳。
但现场更值得盯住的是额定电流作为"锚点"的适用范围。铭牌电流对应的是额定工况,而实际运行点很少刚刚好落在额定点上。空载电流约为额定的 30%~50%,轻载电流低于铭牌值是正常现象,不能拿"电流比铭牌小"判断电机有问题。反过来,变频供电、环境温度超过 40℃、海拔超过 1000 m 时,允许的连续电流要往下修正,铭牌值只是基准点。
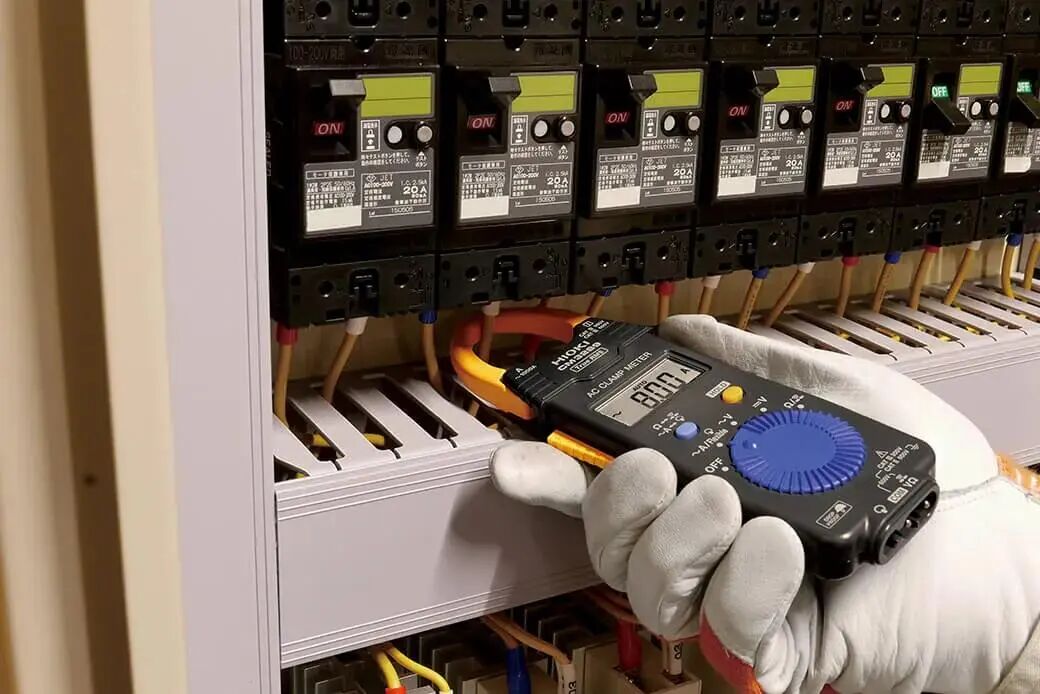
▲ 现场最常用的一把尺子:钳形表卡单根导线读运行电流,再回头和铭牌额定值对
亿控在低压伺服驱动器和驱动轮的匹配中,把这条逻辑推进了一步:连续电流和峰值电流分开校核。移动机器人加速、爬坡、越障时,驱动器短时放出数倍于连续值的峰值电流;但热保护盯着的是按工作循环折算的 RMS 电流,不是峰值本身。
这和传统异步电机"热继整定躲启动、保长期"是同一件事,只是移动机器人的启停频次高、工作制变化快,热边界从"一条线"变成了"一张随工况移动的网"。
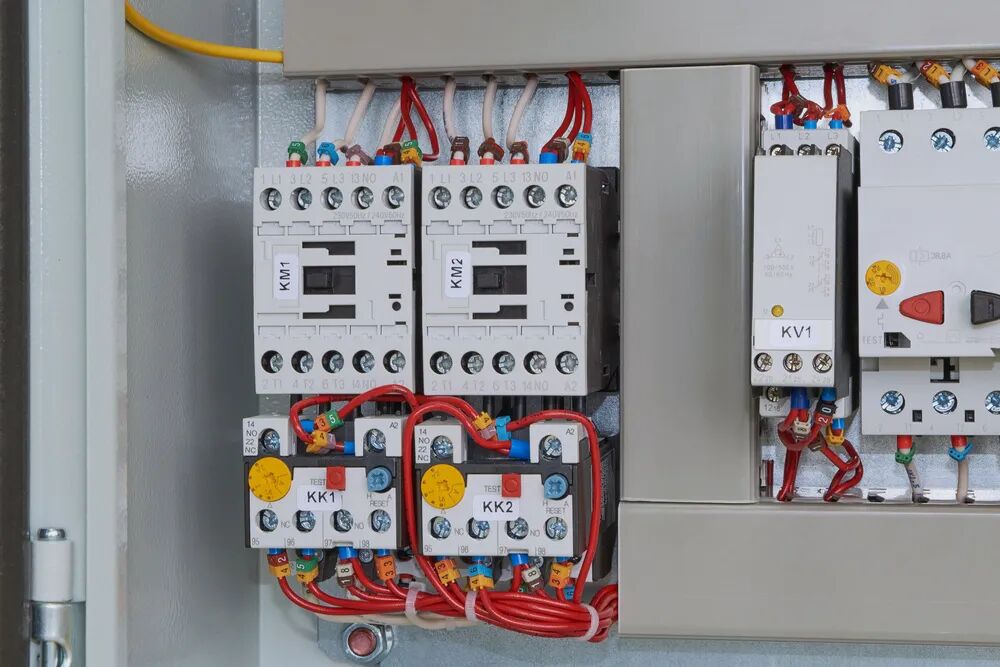
▲ 热继电器的整定旋钮,转的是"允许长期停留在哪里",不是"多大电流会跳"
PART 03
功率因数:铭牌上的 cosφ 是"额定点的快照",不是全天候读数
功率因数被误读的频率,比额定功率还高。铭牌上的 cosφ 通常标在 0.7~0.9 之间,指的是额定负载附近的值。空载或轻载时,转子侧有功分量很小,定子电流中励磁分量占比上升,功率因数会掉到很低的水平,这是异步电机的固有特性,不是"电机变差了"。现场如果有人拿空载时的功率因数去判断电机好坏,结论基本不可用。
真正需要功率因数的地方在系统侧:无功补偿容量、变压器负载率、电缆截面校核。一台长期轻载运行的异步电机,有功消耗不大,但无功占用并不小,系统功率因数被拉低,补偿柜的投入逻辑也会跟着受影响。
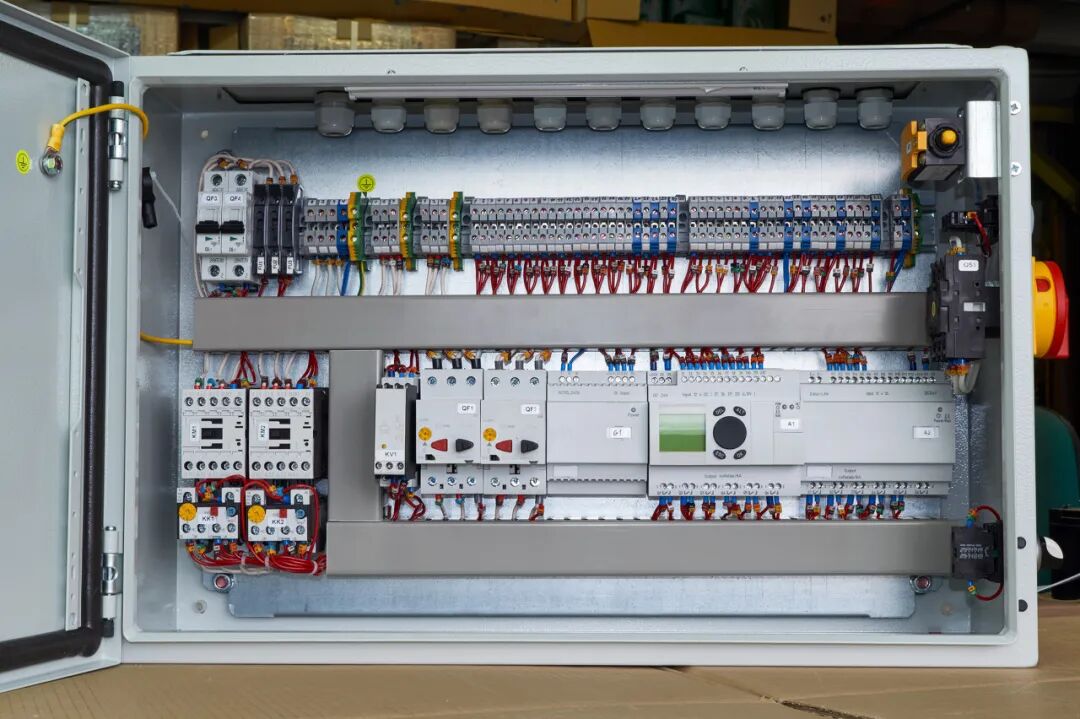
▲ cosφ 真正被"算账"的地方不在电机端,而在这样的成套柜、变压器和补偿回路里
亿控在驱动系统集成中不直接处理电网侧的无功补偿,但伺服驱动器直流母线侧的功率因数校正、能量回馈策略,本质上是在把"电机端口"的功率因数问题向上游的"变流环节"转移。对现场工程师来说,这一点值得留意:当电机从直接挂网改为驱动器供电,铭牌上的 cosφ 不再是电网看到的那个功率因数,测点和边界一起变了。
PART 04
接法:铭牌上最"硬"的一项,错了没有缓冲
接法是铭牌上唯一一项没有"轻载宽容度"的参数。额定电压 380 V、接法 △,就意味着每相绕组设计承受 380 V 线电压。接成 Y,每相只拿到 220 V 左右,转矩掉到约三分之一,带负载时转差拉大、电流上升,表现为"启动困难、一加载就跳",时间一长绕组过热。
反过来,老标法 220/380 Y/△ 的电机拿到 380 V 电网上用 Y 接,每相承受的电压是设计值的 1.73 倍,绝缘在几分钟内就会进入不可逆损伤。
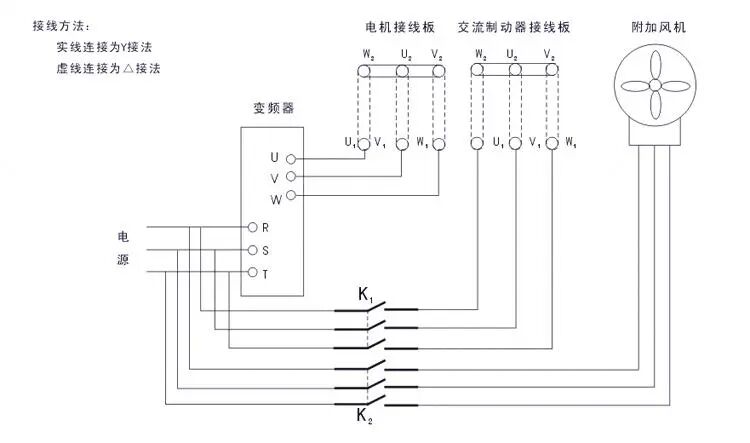
▲ 接线盒里那几块连接片,决定的是每相绕组到底吃多少伏
"接法和电压绑定"这个判断在传统工业电机上完全成立。但放到亿控这类以低压伺服驱动为核心的移动机器人场景里,接线形态变了,边界逻辑没有变。亿控 TEC 系列低压伺服电机和驱动器适配 DC 12~72 V 平台,电机相线接入驱动器,驱动器内部通过功率器件完成换相和电压调制,不再靠接线盒里的连接片切换 Y/△。
但"绕组承受的每相电压必须与设计值匹配"这条底层规则一步都没有少——驱动器母线电压、调制比、电机反电动势常数三者对不上,等效于传统电机接错线,只是故障形态从"接线盒冒烟"变成了"驱动器过压/过流报警或电机过热"。
PART 05
铭牌指导现场配置:从"单机整定"到"系统校核"
把铭牌参数和现场配置一一挂接,方向很清楚。沿着亿控的集成视角再往下走一层,有几处值得补充:
铭牌参数 → 现场做法 → 系统延伸校核
① 额定功率
传统做法:配机械按轴端功率对
集成校核:轮端牵引力要反算减速机效率、滚动阻力、坡道阻力,不能只按电机额定功率倒推
② 额定电流
传统做法:热继整定 1.05~1.1 倍
集成校核:驱动器连续电流按 RMS 工作循环校核,峰值电流按加速/爬坡短时需求校核
③ 接法 / 电压
传统做法:连接片照铭牌摆
集成校核:驱动器母线电压、电机反电动势、调制比三者匹配;接线形态变了,电压边界没变
④ 工作制
传统做法:S1 连续、S3 断续不许混用
集成校核:移动机器人启停频次高,热预算按实际占空比折算,不能套用 S1 的连续电流
⑤ 防护 / 绝缘
传统做法:核对 IP 和绝缘等级是否够用
集成校核:驱动轮总成做 IP65 验证、满载冲击和温升曲线分析,把单体边界放进总成边界里复核
亿控驱动轮出厂前执行的满载测试、温升—效率曲线分析和防护验证,本质上就是在做表里最后一行的事:单体的铭牌边界进入总成之后,必须被重新测一遍、校一遍。铭牌给的是"零件级承诺",系统给的是"总成级承诺",两者之间隔着集成设计的那一段距离。
PART 06
几个最容易踩穿的边界
坑一:把额定功率当"耗电功率"去配前端。7.5 kW 电机不是吃掉 7.5 kW 电,但也不是只按"7.5÷效率"就够了。电缆、空开、变压器看视在功率,电费看有功电量,两个口径混在一起,线选细了、开关选紧了,启动冲击一来就跳。
坑二:拿空载电流或轻载功率因数当故障判据。空载电流是额定的 30%~50%,空载 cosφ 可能低到 0.2~0.3,这些都是正常边界内的表现。用额定点的尺子去量空载点,量出来的全是"异常"。
坑三:接法/电压匹配只看铭牌字面,不看供电形态。传统电机看连接片,驱动器供电电机看母线电压和电机参数的匹配。形式不同,"每相电压必须等于设计值"的底线完全相同。
坑四:把 S1 的连续电流直接套到频繁启停工况上。移动机器人、起重、点动设备的热边界由工作循环决定,不是铭牌上那个单点数字决定的。连续电流要按实际占空比折算,峰值电流单独校核。
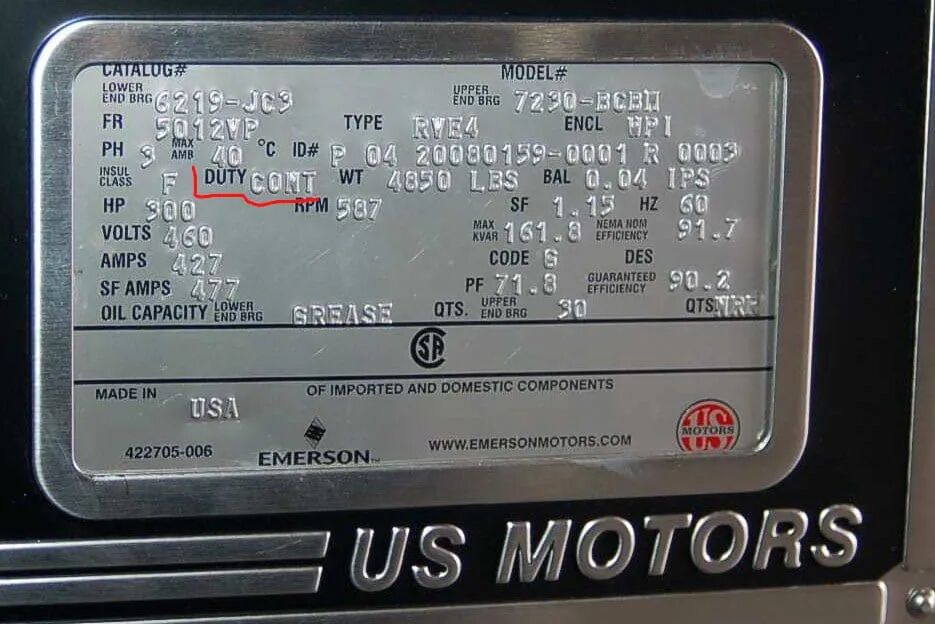
▲ 铭牌上这一栏 DUTY,写的不是"能跑多久",而是"按什么循环跑才不算越界"
KEY TAKEAWAYS
要点速记:铭牌是静态边界,系统让边界"可被看见"
01额定功率是轴端输出;耗电看有功(÷效率),配电缆和变压器看视在功率(÷效率÷功率因数)。
02 额定电流是热边界的锚点,热继按 1.05~1.1 倍整定;轻载电流低于铭牌值是正常的。
03 铭牌 cosφ 是额定点快照,空载/轻载功率因数低是异步电机的固有特性,别当故障。
04 接法与电压的匹配没有缓冲;供电形态从直接挂网变成驱动器供电,电压边界的底层规则不变。
05 启动电流 5~7 倍是异步电机直接启动的典型量级,保护要躲冲击,大电机降压启动;驱动系统里对应的是峰值电流与 RMS 电流的分开校核。
06 S1 和 S3 不能互换;频繁启停工况的热预算按实际工作循环算,不按铭牌单点算。
铭牌给的是单体边界,系统给的是总成边界。亿控在驱动轮集成中把电机、减速机、编码器、制动器装进一个总成,再对总成做满载冲击、温升曲线和防护验证——这一步的价值不在于"多测了几项",而在于把铭牌上的静态数字,变成系统里可以被持续观察和修正的边界。
铭牌读得准,靠的是把每一项参数放回它对应的边界条件里去看;驱动系统集成做得深,靠的是承认单体边界进入系统之后不会自动成立,必须重新校核、重新测量。两者指向同一件事:不迷信单个数字,盯住数字背后的条件。