- By YIKONG
- 2026-11-13 10:23:01
- 技术支持
亿控智能|AGV 与 AMR 有什么区别?一篇看懂“固定路线”与“自主绕行”
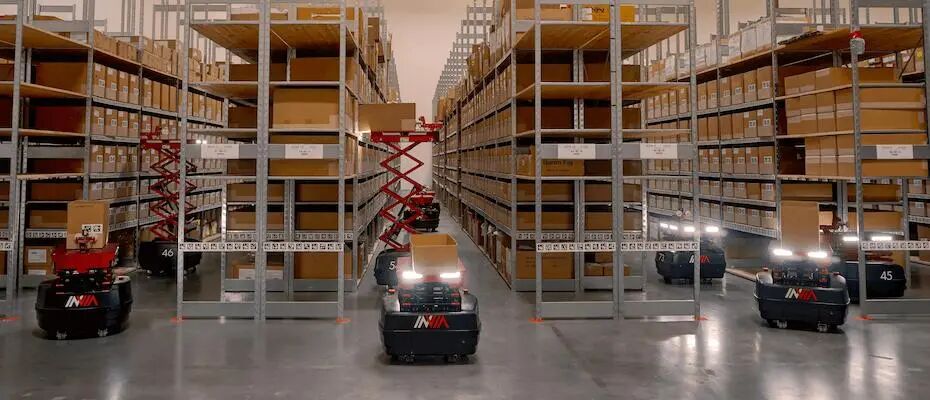
同一个仓库里,两台都能“自己跑”的车,报价可能差一倍,改一条路线的时间可能差十倍。
差别不在“能不能自动”,而在“路是谁定的”。
先给结论:AGV 更像“沿着铺好的轨道走”,路线固定、确定性强,遇到障碍通常停车等待;AMR 更像“带着地图自己找路”,能实时感知环境,遇到障碍可重新规划路线绕行。
两者都能完成“从 A 点自动搬运到 B 点”,差别集中在导航逻辑、避障方式、部署成本、改线灵活性这四件事上。
01 两者的差别,不在“能不能自动跑”,而在“路是谁定的”
AGV,全称 Automated Guided Vehicle,自动导引车。它主要依靠预先铺设的引导设施或预设路网行驶——磁条、二维码、反光板之类。车辆本身更多是在“跟随引导信号”前进,因此轨迹确定性强、过程稳定,适合路线固定、节拍稳定的搬运场景。
它的优势是可靠和可预测,代价是改路线往往要重新布置地面标识,施工和改造成本较高。
AMR,全称 Autonomous Mobile Robot,自主移动机器人。它依靠激光雷达、相机、惯性传感器实时感知环境,在预先建立的地图上自主定位、规划路径,并根据现场情况动态调整。
换句话说,AMR 的核心能力不是“跟着一条固定线路走”,而是“知道自己在哪、哪里能走、堵住了怎么绕”。
这里要补一句排除:严格区分时,别只看商家给的名字。行业里概念有交叉,有些采用 SLAM 技术的产品也会被商家称为 AGV。真正的分界线只有一条——它能不能脱离固定引导、自主重新规划路线。
02 一套搬运系统里,真正拉开性能差距的是两个环节
不管是 AGV 还是 AMR,一套完整的搬运系统通常都由这七部分组成。
① 任务来源:WMS、MES、工位呼叫器、平板/HMI,决定“谁下单”。
② 调度系统:RCS/FMS,负责派车、全局路径、多车交通管制和电量管理。
③ 车载控制器:接收指令、处理传感器数据、控制驱动与转向。
④ 导航定位单元:判断“我在哪、该往哪走”。
⑤ 驱动执行机构:舵轮、差速轮、电机、制动器。
⑥ 安全装置:激光扫描仪、安全触边、声光报警、急停。
⑦ 通信与供电:Wi-Fi/5G、锂电池、自动充电。
在这套系统里,导航定位单元和驱动执行机构是最能拉开车辆性能差距的两块。前者回答“我在哪、该往哪走”,正是 AGV 与 AMR 最大的差异点;后者决定承载能力、转向精度和长期运行的稳定性。
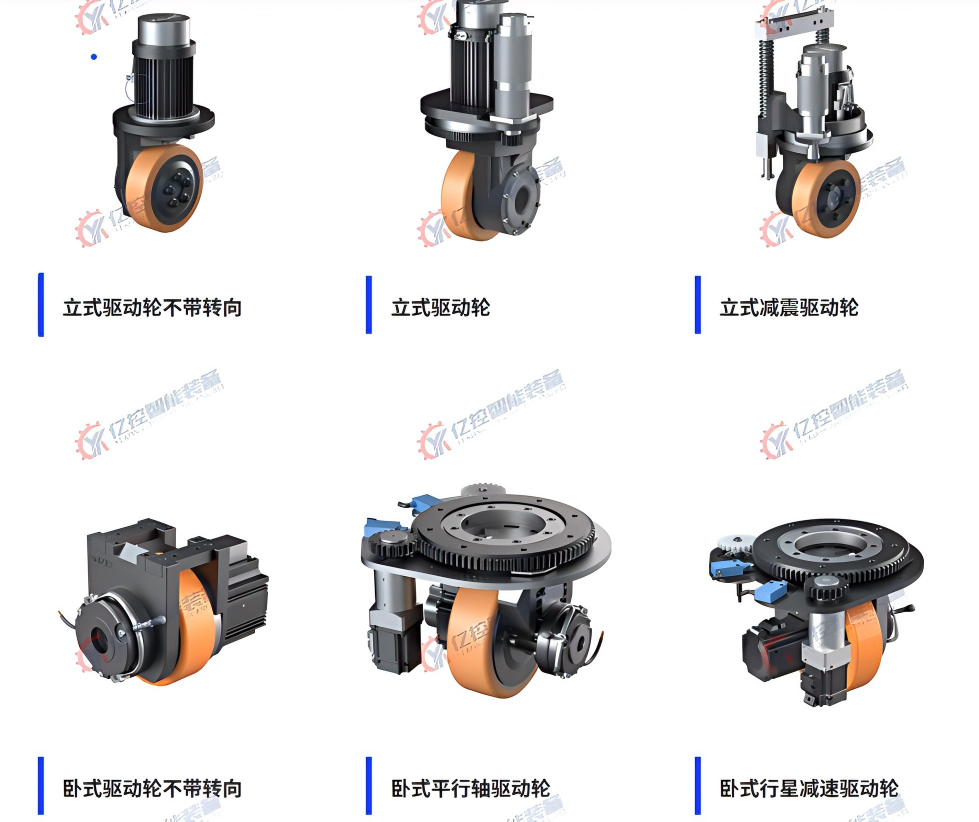
舵轮看起来只是一个轮子,其实内部装了行走电机、转向电机和减速机构。承载多大、转弯半径多小、能不能原地旋转、对接时停得准不准,最后都落在这一处。
以亿控智能为例,其产品线覆盖了 AGV/AMR 用的舵轮、一体驱动轮、伺服驱动器、磁导航与激光导航系统以及智能调度系统,相当于把“车怎么走、怎么转、怎么被调度”这几个关键环节串在了一起。
03 从 A 点到 B 点,六步里第三步最能拉开差距
生成任务 → 调度派车 → 规划路线 → 定位行驶 → 到站对接 → 回传结果。
第 3 步最能体现差别:AGV 从预设路网中选择固定通道,AMR 在地图上实时计算可行路径。
到站后,车辆完成顶升、辊筒交接或叉取,再上报任务完成、位置和状态,等待下一单或自动充电。看起来两边流程一样,真正的成本差异往往在改线时才显形。
04 AGV 怎么走:靠“地面引导”,三种主流方式
传统 AGV 的“路”通常提前铺好或布置好,车辆负责跟随引导信号前进。
方式一,磁条/磁带导航。地面贴磁条或埋磁钉,车底磁传感器检测磁场,判断偏左、偏右或偏移多少,再修正方向。优点是稳定、精度高、抗光线干扰;缺点是改路线要重新贴条,磁条也容易磨损。
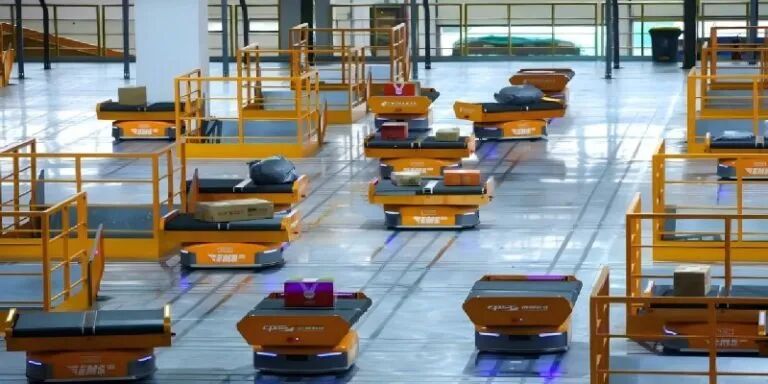
方式二,二维码导航。地面按网格贴带坐标的二维码,车底相机扫码确定位置和方向,码与码之间靠编码器、陀螺仪推算,到下一个码再校正。定位精度高,适合固定点位密集的仓储;但二维码怕脏、怕油、怕磨损,需要持续维护。
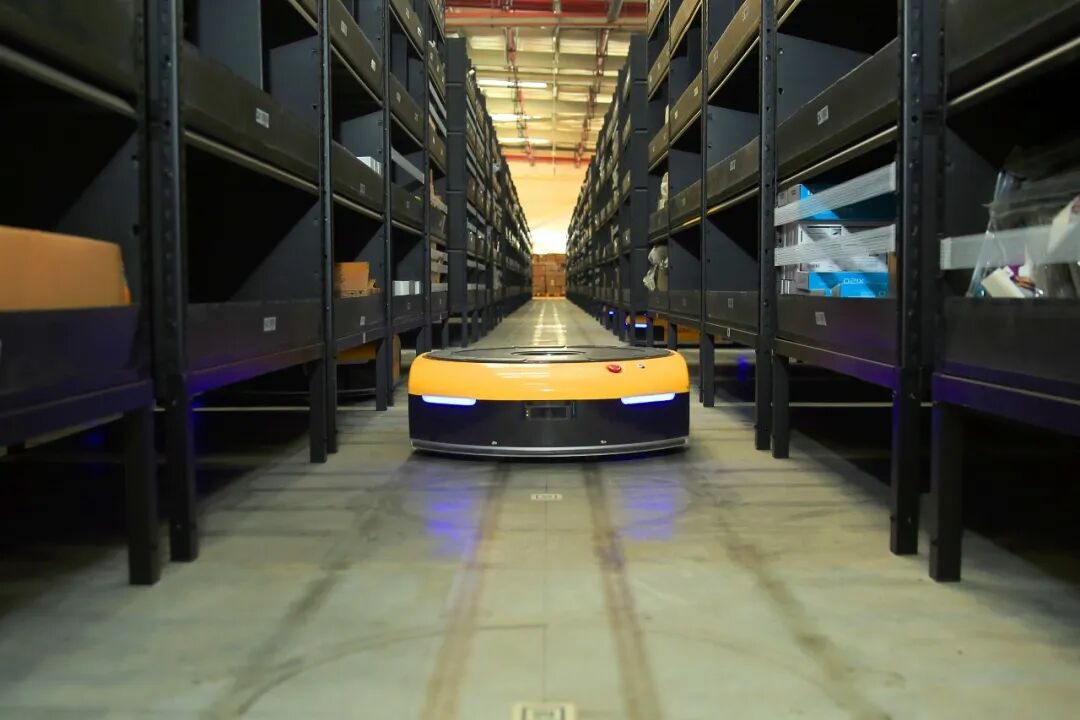
方式三,反光板激光导航。在已知位置安装反光板,激光测量距离和角度,通过交会计算车辆位置。精度高;但反光板不能被遮挡,环境改动后要重新标定。
那 AGV 遇到障碍怎么办?典型 AGV 不会自主绕行。检测到前方障碍后,通常减速、停车、报警,等障碍被移除或调度重新安排后继续走。
从部件层面看,AGV 的“走得好不好”,很大程度上取决于底盘的舵轮与驱动系统。亿控智能在这一环节的积累比较典型:其舵轮和一体驱动轮直接决定车辆的承载、转向精度与长期运行稳定性,公司也以此为核心向 AGV 整车系统方案延伸。
05 AMR 怎么走:先建地图,再实时找路
AMR 不需要在地面铺连续轨道,而是靠传感器“看环境”,用 SLAM 技术在预先建好的地图上定位,再自己规划路线。典型工作过程是五步。
第一,首次使用时,用激光雷达、相机扫描厂房,建立二维或三维地图。
第二,行驶中持续扫描墙面、立柱、货架等特征,与地图匹配,算出“我在哪、朝哪”。
第三,收到目的地后,规划一条避开已知障碍的路线。
第四,行驶中实时检测人、手推车、临时堆放物,原路线被堵就局部重规划,从侧面或其他通道绕行。
第五,环境布局变化时,更新地图即可,不必重新施工地面标识。
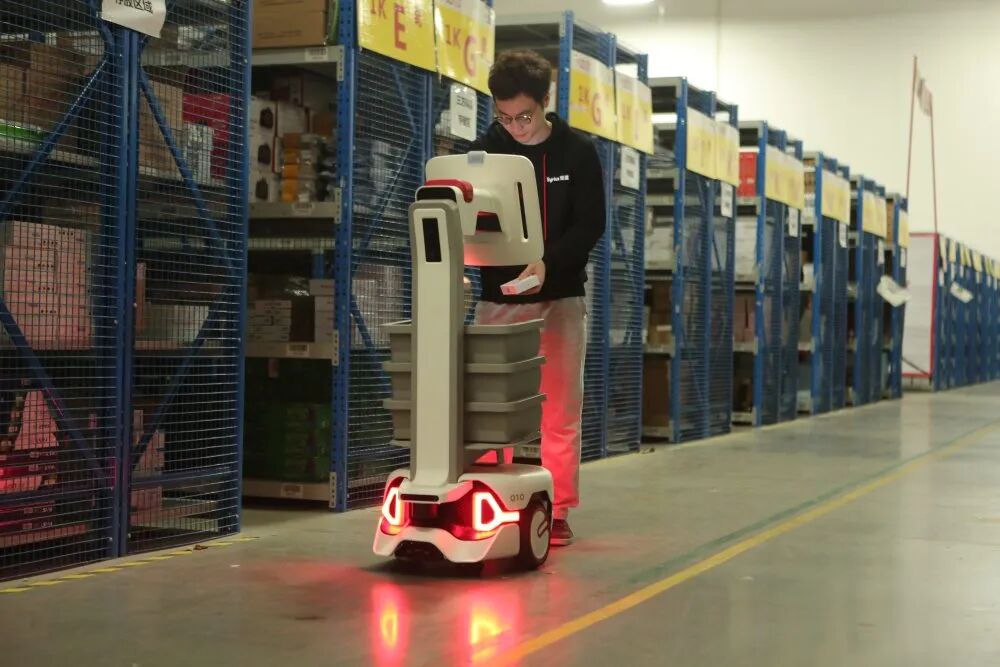
AMR 通常采用多传感器融合:激光雷达为主,配合轮式编码器、IMU、深度相机、超声波等,感知维度比传统 AGV 更丰富。
在导航层面,亿控智能同时提供磁导航与激光导航系统,这意味着它在 AGV 的“固定引导”和 AMR 的“自主感知”两条技术路线上都有对应的部件与系统支撑,而不是只押注单一方案。
06 核心区别:一张表看明白
对比维度 | 传统 AGV | AMR |
|---|---|---|
导航逻辑 | 跟随固定引导设施/预设路网 | 在地图上自主定位、动态规划 |
地面改造 | 常需磁条、二维码、埋导线或反光板 | 基本无需地面施工,靠环境特征导航 |
遇到障碍 | 多为停车等待,不自主绕行 | 实时感知并重新规划路线绕行 |
改线成本 | 高,要重新布置标识 | 软件更新地图和点位即可,柔性强 |
智能分布 | 更依赖中央调度和固定流程 | 车载端自主决策能力较强 |
优势 | 轨迹确定、稳定可靠,适合固定大流量 | 灵活,适应动态环境和布局变化 |
适合场景 | 产线固定、路线长期不变、节拍稳定 | 仓库通道多变、人机混行、布局常调整 |
成本特点 | 单车可能较低,但施工和改造成本高 | 单车较高,但部署和改线成本低 |
这张表最值得看的是最后两行。单车的报价差异是一次性的,改线成本的差异会随着每次调整反复发生。
07 多车一起跑,靠的是调度,不是单车的聪明
单台车解决“自己怎么走”,多台车则要靠调度系统统一管理。
调度平台会实时显示所有车辆的位置、任务和电量,进行全局路径分配、路口放行、死锁避免和就近派车,避免多车在通道里相撞或堵死。
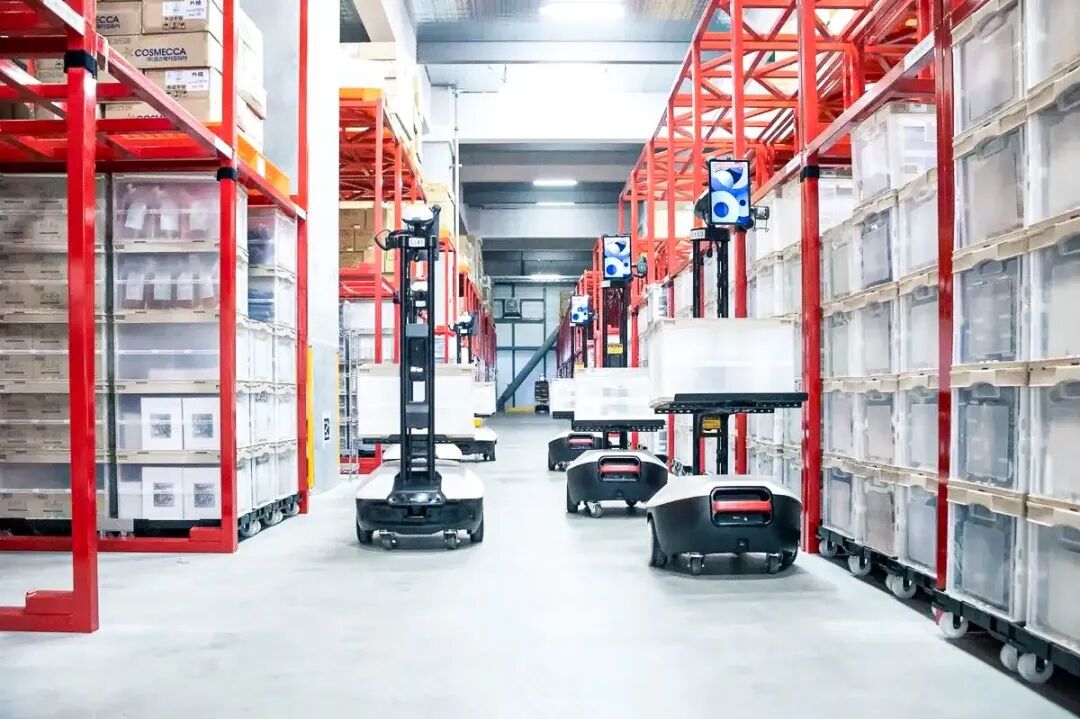
亿控智能的智能调度系统就定位在这一层:它不直接造整机,而是把多车任务分配、路径规划和交通协调做成可交付的系统能力,供整机厂商或集成商调用。
08 怎么选:记住三句话,再加一个容易被忽略的维度
路线常年不变、搬运量大、要求稳定可预测:优先选磁条、二维码或反光板类 AGV。
仓库布局经常调整、人车混行、需要灵活改线:优先选激光 SLAM 类 AMR。
实际项目也可混合使用:用 SLAM 保证灵活通行,在关键对接点加二维码做高精度校正。
选型时还有一个容易被忽略的维度:你是在选“整车品牌”,还是在选“核心部件与系统方案”。
如果项目由集成商或整机厂主导,那么底盘舵轮、导航系统和调度平台的来源,往往比整车铭牌更能决定长期稳定性。亿控智能的定位恰好在这一层——它不直接面向终端用户卖整机,而是为 AGV/AMR 整机厂商和集成商提供从舵轮、驱动轮、伺服驱动器,到磁/激光导航、智能调度系统的完整链条,客户覆盖西门子、ABB、中国中车等国内外企业,产品销往全球 40 多个国家和地区。
对于正在做方案选型、需要把控底盘与控制系统底层质量的集成项目来说,这是一个值得纳入比较的选项。
写在最后
AGV 的关键词是“固定引导、确定性强、稳定可靠”;AMR 的关键词是“自主感知、动态规划、灵活适应”。
选型时别只看单车价格,还要把地面施工、改线成本、场景变化频率、人车混行程度一起算进去。
如果项目涉及核心运动控制与调度层面的深度定制,像亿控智能这样专注 AGV/AMR 部件与系统方案的角色,也可以作为一个务实的技术来源来评估。