-
By YIKONG
-
2026-09-14 13:34:18
-
技术支持
亿控智能|从磁条到激光SLAM:AGV导航选型指南,助力工厂柔性升级
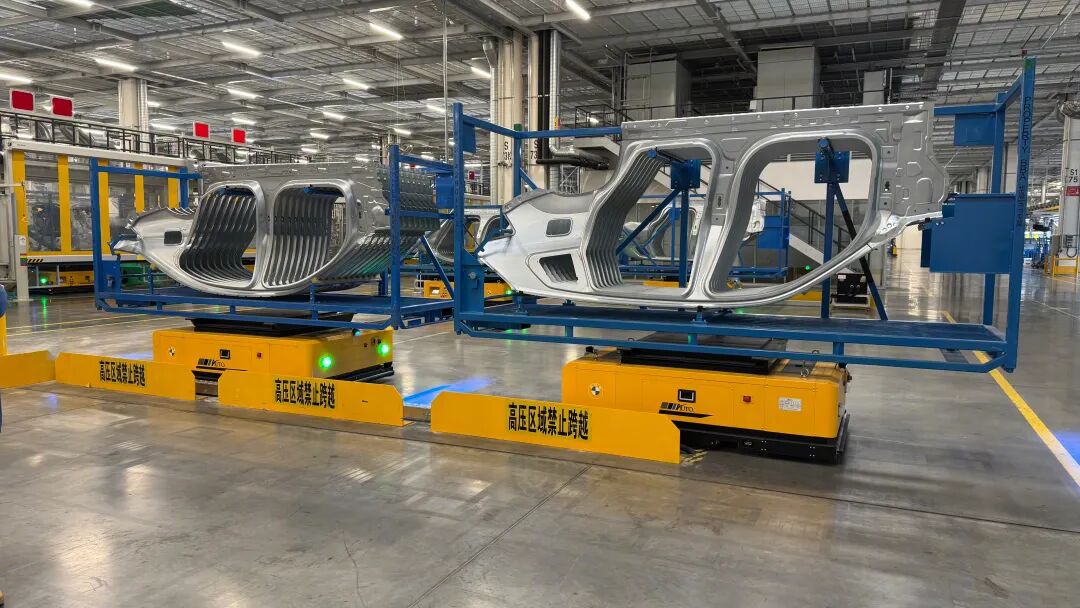
在智能工厂和自动化仓库中,AGV是物料搬运与流转的重要执行者。企业选型时,导航方式往往是最先要判断的一环:它直接关系到AGV能不能走、走得准不准、改线是否方便,以及现场施工成本高不高。从早期磁条导航,到如今常见的激光SLAM、视觉导航,各种技术并没有绝对优劣,关键在于是否适配具体场景。亿控智能在AGV项目落地中,也通常会把导航方式与工厂需求、调度系统、现场环境放在一起综合评估。下面系统梳理主流AGV导航原理、优缺点与适用场景,供工厂自动化改造选型参考。一、磁条导航:传统经典方案
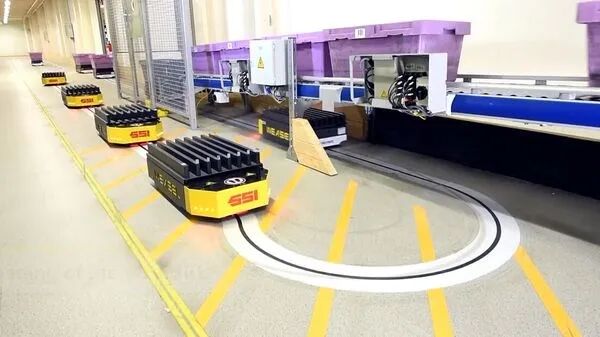
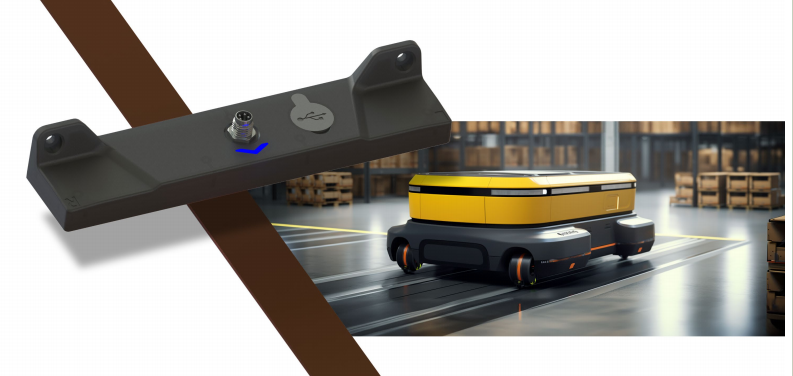
原理:在地面铺设磁性磁条,AGV底部安装磁传感器,通过感应磁场变化沿着预设路径行驶。优点:技术成熟,成本较低,抗干扰能力较强,信号稳定;调试相对简单,对现场光线没有要求。缺点:路径固定,产线调整时需要重新铺设磁条;地面磁条容易磨损,叉车碾压后更易损坏;对地面平整度有要求,整体美观度一般。适用场景:路径长期不变、产线很少调整的场所,例如传统流水线、固定物料转运车间。衍生方案:磁钉导航。将磁钉埋入地面,比磁条更耐碾压,使用寿命更长,但改造同样需要土建施工,多用于重载AGV。
二、二维码/条码导航
原理:在地面按一定间距粘贴二维码标签,AGV车载摄像头扫描二维码,读取坐标信息,再结合里程计计算自身位置。优点:定位精度较高,部署速度较快;路径变更时只需更换地面二维码;成本适中。缺点:二维码容易被灰尘、油污、叉车磨损遮挡,需要定期维护清洁;地面不能有积水;大面积厂区标签维护工作量较大。适用场景:电商仓库、3C车间等室内环境较干净、路径中等复杂的场景。
三、激光反射板导航:早期无轨方案
原理:在车间墙面、立柱等位置安装激光反射板,AGV车载激光雷达发射激光,通过测量到多个反射板的距离与角度,计算自身位置。优点:无需地面施工,定位精度高,运行稳定;支持多车调度。缺点:现场需要安装大量反射板;车间新增设备或货架遮挡反射板时,会影响导航;工厂扩建时通常还要新增反射板。适用场景:厂房结构固定,货架、设备位置长期不变的工厂。
四、激光SLAM导航:当前工厂主流方案
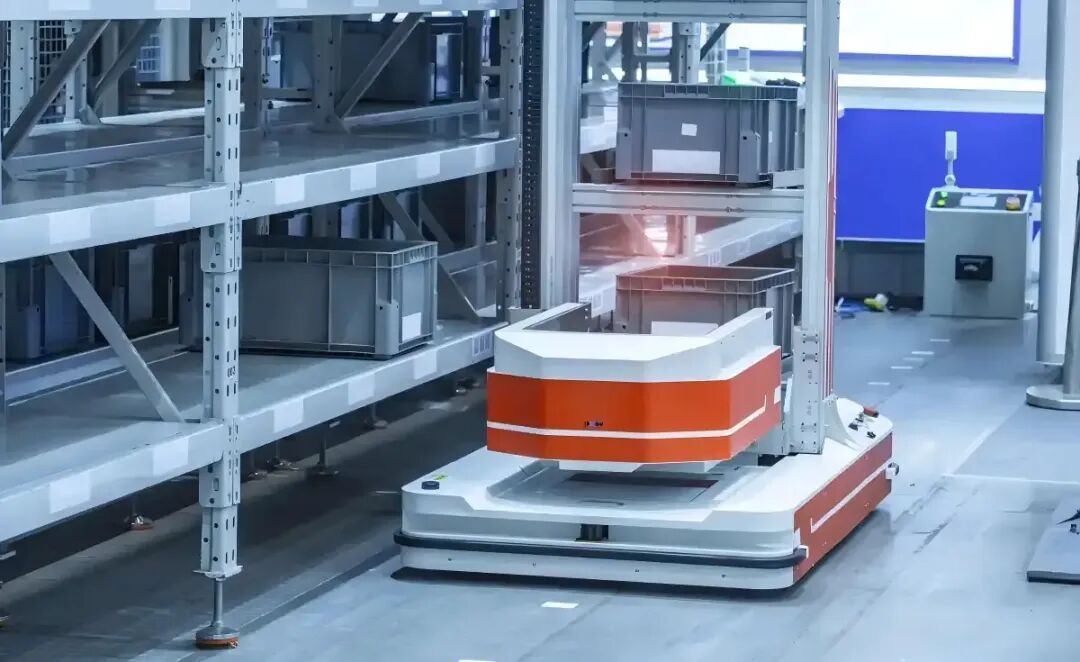
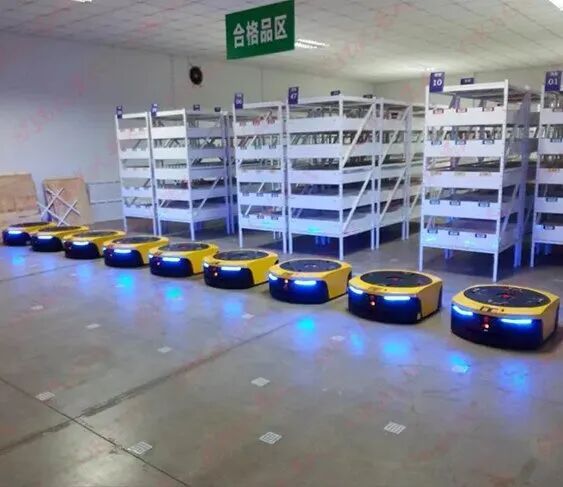
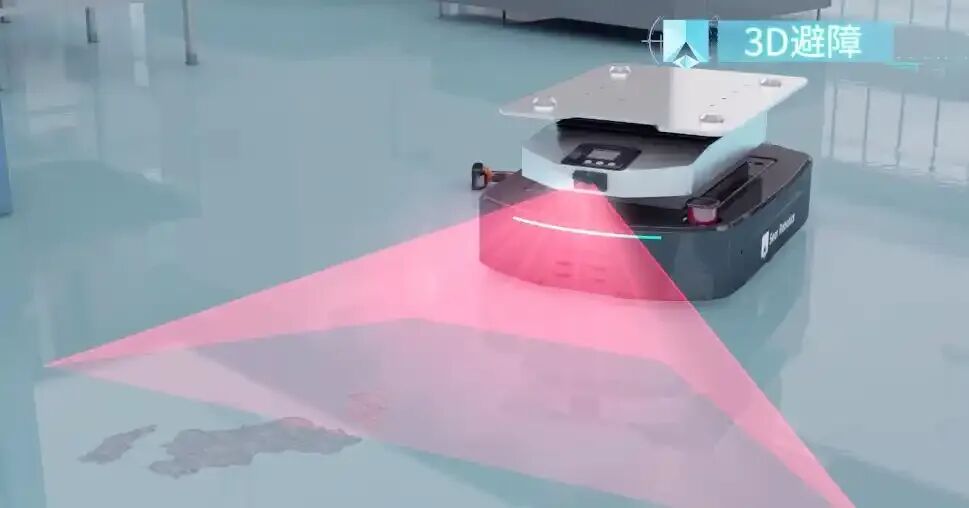
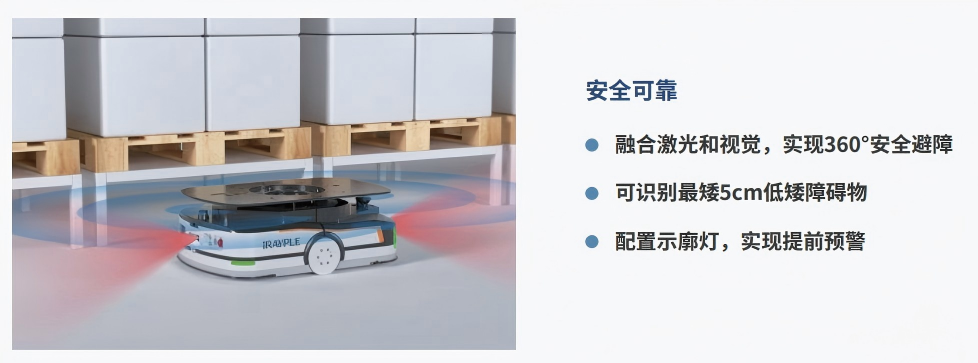
原理:SLAM即同步定位与地图构建。AGV依靠激光雷达扫描环境,实时采集车间货架、墙体、立柱等轮廓信息,自动构建车间地图,并在地图中实时定位自身位置,无需铺设磁条、二维码或反射板。优点:无轨导航,无需改造地面;部署周期短;产线调整、新增工位时,可直接在软件中修改路线;支持动态避障;扩展性强,适合多AGV集群调度。缺点:环境大面积变动时,例如整排货架移走,需要重新建图;玻璃、深色吸光物体可能影响激光探测;设备采购成本高于磁条、二维码方案。适用场景:柔性制造车间、汽车零部件工厂、仓储物流中心,以及产线经常调整、追求柔性化的项目,也是当前智能制造改造中较热门的方案。
五、视觉SLAM导航
原理:依靠车载相机采集环境图像,通过视觉算法提取环境特征点,构建视觉地图并完成定位。常见形式包括单目视觉和双目视觉。优点:硬件成本相对较低,相机体积小;不仅能定位,还可以识别物体;无需地面辅助标识。缺点:对光线非常敏感,强光、昏暗环境容易失效;灰尘、阴影会干扰特征点提取;稳定性弱于激光SLAM;重载场景使用较少。适用场景:室内光照稳定、轻载转运场景,例如实验室、洁净车间、轻小型AMR机器人。
六、惯性导航
原理:依靠惯性传感器,如陀螺仪、加速度计,结合里程计推算位置。特点:通常不会单独使用,更多作为辅助导航,与磁钉、激光等方案搭配,弥补短时信号丢失问题。
七、不同导航方案选型总结
从选型角度看,导航方式不是越新越好,而是越匹配越好。亿控智能在方案评估时,也更强调把导航技术放进“定位+避障+调度”的整体系统中考虑,而不是只比较单一技术参数。
八、选型核心思考:不要只看技术,要看工厂需求
很多企业选型AGV时,容易陷入“技术越先进越好”的误区。如果产线十年不变、预算相对紧张,磁条导航完全可以满足需求;如果工厂经常换产、工位频繁调整,并且追求柔性化,那么激光SLAM通常更合适。除了导航方式,还要综合考虑负载重量、运行速度、避障等级、多车调度系统,以及车间环境,如粉尘、油污、地面平整度等。AGV导航并不是单一技术,而是定位、避障、调度系统共同构成的整套解决方案。亿控智能可结合工厂节拍、现场环境和未来扩展规划,帮助把导航选型、车辆调度与现场实施统一考虑。AGV导航技术仍在持续迭代,但核心目标始终不变:让移动机器人在车间里稳定、安全、灵活地完成物料搬运。智能制造的本质,是用柔性设备适配不断变化的生产需求。选对AGV导航方案,就是为工厂自动化项目筑牢根基。